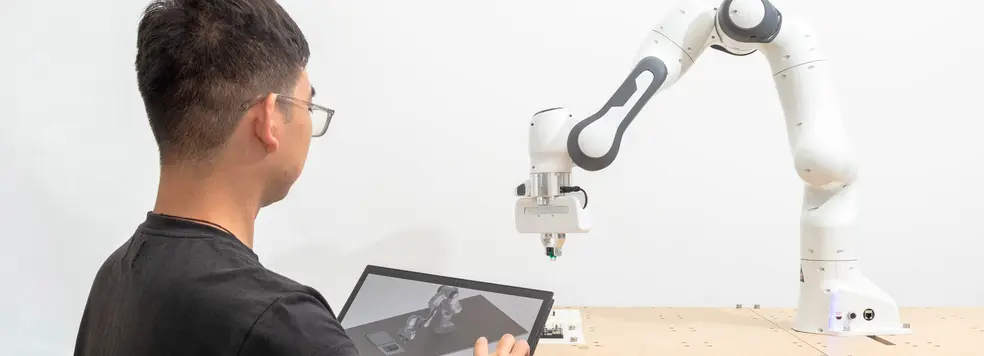
Aufgaben verständlich vermitteln und flexibel anpassen

Menschen beschreiben Robotern Aufgaben, demonstrieren Abläufe und geben Rückmeldungen zur Ausführung. Die Systeme müssen diese Angaben im Zusammenhang mit der jeweiligen Aufgabe interpretieren und für ihr Handeln nutzen können. Welche Informationen sind dafür erforderlich, und wie können Menschen erkennen, ob das System ihre Absicht richtig erfasst?

Auch nach der ersten Instruktion können sich Ziele und Ausgangsbedingungen ändern. Menschen sollen ihre Angaben deshalb ergänzen oder korrigieren können. Dabei stellt sich die Frage, welche Teile einer Beschreibung oder Demonstration in anderen Situationen weiterhin nutzbar sind. Neben der technischen Umsetzung werden der Aufwand für die Beschreibung und Anpassung von Aufgaben sowie die Verständlichkeit der Interaktion untersucht.

Ausgewählte Forschungsprojekte

IRISS: Intuitive Roboterprogrammierung und Integration standardisierter Steuerungsschnittstellen
StMWi · 2021–2023
Benutzerschnittstellen, wiederverwendbare und hardwareunabhängige Roboterfunktionen sowie die Parametrisierung von Aufgaben durch Demonstrationen.

EmPReSs: Empowerment in der Produktion von morgen – Mixed Skill Factories und kollaborative Robotersysteme neu denken
bidt · 2020–2022
Konzeption und Vergleich intuitiver Bedien- und Interaktionsformen für Fabriken, in denen menschliche und robotische Fähigkeiten flexibel kombiniert werden.

Data Backbone: Erforschung eines Data Backbone Ansatzes für den Einsatz montagefähiger Robotiksysteme in cyberphysischen Systemen
StMWi · 2018–2020
Durchgängige Aufgaben- und Prozessmodelle vom Produktionsauftrag bis zur Roboterausführung sowie Programmsynthese für variantenreiche Abläufe.

SMErobotics: The European Robotics Initiative for Strengthening the Competitiveness of SMEs in Manufacturing by Integrating Aspects of Cognitive Systems
EU FP7 · 2012–2016
Intuitive Inbetriebnahme industrieller Robotersysteme für kleine und mittlere Unternehmen, verbunden mit multimodaler Interaktion sowie Produkt- und Prozessmodellen.

Ausgewählte Veröffentlichungen

Wildgrube, Fabian, Perzylo, Alexander, Rickert, Markus, & Knoll, Alois. (2020). Semantic Mates: intuitive Geometric Constraints for Efficient Assembly Specifications. 2019 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 6180–6187. https://doi.org/10.1109/IROS40897.2019.8968041

Perzylo, Alexander, Rickert, Markus, Kahl, Bjorn, Somani, Nikhil, Lehmann, Christian, Kuss, Alexander, Profanter, Stefan, Beck, Anders Billeso, Haage, Mathias, Hansen, Mikkel Rath, Nibe, Malene Tofveson, Roa, Maximo A., Sornmo, Olof, Robertz, Sven Gestegard, Thomas, Ulrike, Veiga, Germano, Topp, Elin Anna, Kessler, Ingmar, & Danzer, Marinus. (2019). SMErobotics: Smart Robots for Flexible Manufacturing. IEEE Robotics & Automation Magazine, 26(1), 78–90. https://doi.org/10.1109/MRA.2018.2879747

Kraft, Martin, & Rickert, Markus. (2017). How to Teach Your Robot in 5 Minutes: applying UX Paradigms to Human-Robot-Interaction. Human-Robot Collaboration and Human Assistance for an Improved Quality of Life: IEEE RO-MAN 2017: 26th IEEE International Symposium on Robot and Human Ineractive Communication: August 28-September 1, 2017, Lisbon, Portugal, 942–949. https://doi.org/10.1109/ROMAN.2017.8172416

Perzylo, Alexander, Somani, Nikhil, Profanter, Stefan, Kessler, Ingmar, Rickert, Markus, & Knoll, Alois. (2016). Intuitive Instruction of Industrial Robots: Semantic Process Descriptions for Small Lot Production. IROS 2016: 2016 IEEE/RSJ International Conference on Intelligent Robots and Systems: October 9-14, 2016, Daejeon Convention Center, Daejeon, Korea, 2293–2300. https://doi.org/10.1109/IROS.2016.7759358

Rickert, Markus, & Perzylo, Alexander. (2016). Industrieroboter für KMU: flexible und intuitive Prozessbeschreibung. Industrie 4.0 Management, 32(2), 46–49.

Somani, Nikhil, Rickert, Markus, Gaschler, Andre, Cai, Caixia, Perzylo, Alexander, & Knoll, Alois. (2016). Task Level Robot Programming Using Prioritized Non-Linear Inequality Constraints. 2016 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 430–437. https://doi.org/10.1109/IROS.2016.7759090

Perzylo, Alexander, Somani, Nikhil, Rickert, Markus, & Knoll, Alois. (2015). An Ontology for CAD Data and Geometric Constraints as a Link Between Product Models and Semantic Robot Task Descriptions. 2015 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 4197–4203. https://doi.org/10.1109/IROS.2015.7353971

Profanter, Stefan, Perzylo, Alexander, Somani, Nikhil, Rickert, Markus, & Knoll, Alois. (2015). Analysis and Semantic Modeling of Modality Preferences in Industrial Human-Robot Interaction. 2015 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2015): Hamburg, Germany, 28 September - 2 October 2015, 1812–1818. https://doi.org/10.1109/IROS.2015.7353613

Somani, Nikhil, Gaschler, Andre, Rickert, Markus, Perzylo, Alexander, & Knoll, Alois. (2015). Constraint-Based Task Programming with CAD Semantics: from Intuitive Specification to Real-Time Control. 2015 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2015): Hamburg, Germany, 28 September - 2 October 2015, 2854–2859. https://doi.org/10.1109/IROS.2015.7353770

Gaschler, Andre, Springer, Maximilian, Rickert, Markus, & Knoll, Alois. (2014). Intuitive Robot Tasks with Augmented Reality and Virtual Obstacles. 2014 IEEE International Conference on Robotics and Automation (ICRA), 6026–6031. https://doi.org/10.1109/ICRA.2014.6907747