Intelligente Robotersysteme
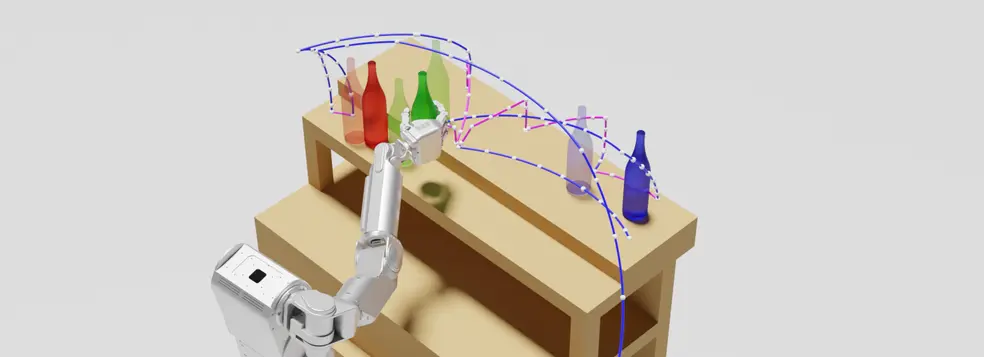
Von Zielen zu ausführbaren Handlungen
Wie können Roboter Aufgaben bewältigen, wenn nicht jede Situation im Voraus bekannt ist? Bei der Auswahl und Ausführung von Handlungen müssen sie berücksichtigen, welches Ziel verfolgt wird, was über die Umgebung bekannt ist und welche Handlungen möglich sind.
Einzelne Entscheidungen wirken sich auf den weiteren Verlauf einer Aufgabe aus. Die Wahl einer Handlung hängt deshalb auch davon ab, welche weiteren Schritte sie ermöglicht oder erschwert. Besonders anspruchsvoll ist dies, wenn Informationen unvollständig sind, Bedingungen sich verändern oder eine Handlung anders verläuft als erwartet.
An unserem Lehrstuhl werden die entwickelten KI-Verfahren in unterschiedlichen Aufgabensituationen erprobt. Neben der Bewältigung konkreter Aufgaben wird untersucht, inwieweit sich die Ansätze auf andere Aufgaben oder Umgebungen übertragen lassen und wo ihre Grenzen liegen.
Ausgewählte Forschungsprojekte
VOJEXT: Value of Joint Experimentation in Digital Technologies for Manufacturing and Construction
EU H2020 · 2020–2024
Wissensbasierte Planung und Rekonfiguration flexibler Robotersysteme sowie dynamische Zuordnung von Aufgaben zu Robotern oder Menschen.
iLEVATOR: Intralogistics Enabled by Autonomous Vehicles Cooperating with Operators and Robots
EIT Digital · 2017
Aufgabenplanung und koordinierte Zusammenarbeit von mobilen Robotern, fahrerlosen Transportsystemen und Menschen in der Fabrikintralogistik.
SMErobotics: The European Robotics Initiative for Strengthening the Competitiveness of SMEs in Manufacturing by Integrating Aspects of Cognitive Systems
EU FP7 · 2012–2016
Flexible industrielle Robotersysteme für KMU: Verbindung von Wahrnehmung, Logik, Aufgabenplanung und Ausführung unter Unsicherheit.
JAMES: Joint Action for Multimodal Embodied Social Systems
EU FP7 · 2011–2014
Symbolische Aufgabenplanung, kollisionsfreie Bewegungsplanung und anwendungsspezifische Roboterfähigkeiten in unsicheren Umgebungen.